
МЕХАНІКА ХАРЧОВИХ ВИРОБНИЦТВ
Міністерство освіти і науки України
Національний університет біоресурсів і природокористування України
Факультет харчових технологій та управління якістю продукції
Кафедра процесів та обладнання переробки продукції АПК
І.П.Паламарчук
МЕХАНІКА ХАРЧОВИХ ВИРОБНИЦТВ
Методичні рекомендації для виконання курсового проекту
Київ 2020
УДК 621.01
Рекомендовано до видання методичною радою факультету харчових технологій та управління якістю продукції
Національного університету біоресурсів і природокористування України (протокол №__ від ______2018 р.)
Рецензенти:
, доктор технічних наук, професор
, кандидат технічних наук, доцент
І.П. Паламарчук
Механіка харчових виробництв. Методичні рекомендації для виконання курсового проекту. – Київ: НУБіП України, 2019 – ____ с.
В посібнику коротко викладені основні теоретичні положення необхідні для виконання курсового проекту з дисципліни «Механіка харчових виробництв», а також дані кінематичні схеми 5 завдань до курсового проекту з короткими вказівками до них.
Послідовність викладення матеріалу сприяє використанню посібника студентами для самостійного виконання курсового проекту.
Розглянуто графоаналітичні і аналітичні методи кінематичного аналізу важільних механізмів та проектування приводів. Методичні рекомендації містять необхідні довідкові матеріали. Наведено приклад виконання курсового проекту.
Навчальний посібник відповідає програмі дисципліни «Механіка харчових виробництв» і призначений для студентів технологічних спеціальностей вищих навчальних закладів всіх форм навчання, може бути використаний студентами при виконанні проектів, дипломних і магістерських робіт.
ЗМІСТ
Передмова...............................................4
Об'єм та загальні вимоги до оформлення курсового проекту............5
1 Кінематичний аналіз важільних механізмів.......................7
1.1 Проектування кінематичних схем важільних механізмів.............7
1.2 Кінематичне дослідження важільних механізмів..................11
1.2.1. Побудова планів положень ланок механізму...................11
1.2.2. Побудова планів швидкостей..............................12
1.2.3 Побудова діаграми руху вихідної ланки.......................14
2 Розрахунок та проектування приводу...........................17
2.1 Кінематичний розрахунок та вибір електродвигуна................17
2.1.1 Енергетичні та кінематичні параметри на приводному валу.........17
2.1.2 Тип електродвигуна і його швидкохідність...................17
2.1.3 Склад передач привода...................................18
2.1.4 Потужності, моменти і частоти обертання на валах привода......18
2.2 Розрахунок відкритої зубчастої передачі........................19
2.2.1 Вибір матеріалів зубчастих коліс..........................19
2.2.2 Допустиме контактне напруження...........................20
2.2.3 Допустиме напруження згину..............................20
2.2.4 Проектний розрахунок передачі............................21
2.2.5 Перевірочний розрахунок на контактну витривалість..............24
2.2.6 Перевірний розрахунок зубців на втому при згині................25
2.2.7 Розрахунок валів.......................................26
2.2.8 Вибір підшипників......................................31
2.2.9 Розрахунок шпонкового з’єднання...........................32
2.3 Геометричний синтез планетарного редуктора....................33
Рекомендована література....................................36
Додатки.................................................37
ПЕРЕДМОВА
Дані методичні вказівки призначені допомогти студентові при практичному виконанні курсового проекту з дисципліни «Механіка харчових виробництв» при підготовці фахівців ОКР "Бакалавр" спеціальності «Харчові технології» та спеціалізації «Процеси та обладнання харчових, фармацевтичних і мікробіологічних виробництв» у вищих навчальних закладах освіти. При цьому студент повинен опиратися на знання, які він отримав при вивченні теоретичної частини дисципліни і виконанні лабораторних та практичних робіт, а також попередніх загальнотехнічних дисциплін: фізики, математики, програмування тощо.
Дана робота включає широке коло питань, що розглядають у теоретичній механіці, теорії механізмів і машин, механіці матеріалів і конструкцій, та деталях машин.
Оскільки даний курс є науковою основою спеціальних курсів, пов'язаних з проектуванням машин галузевого призначення, то при вивченні цього курсу перед студентами ставляться такі задачі:
- вивчити загальні методи дослідження і проектування механізмів і машин;
- навчитися розуміти загальні принципи реалізації руху за допомогою механізмів, взаємодію механізмів і машин, що обумовлюють кінематичні та динамічні властивості механізмів системи;
- навчитися системному підходу до проектування вузлів, визначенню оптимальних їх параметрів за заданими умовами роботи;
- отримати навики розробки алгоритмів і програм розрахунків параметрів на ЕОМ, виконувати конкретні розрахунки.
Мета курсового проектування – закріпити і поглибити знання студентів здобуті при вивченні відповідних теоретичних розділів курсу, привити їм навики застосування цих знань для самостійного вирішення конкретних технічних задач по дослідженню та розрахунку механізмів і вузлів машин з введенням елементів науково-дослідної роботи.
На відміну від традиційного виконання проекту з використанням в основному графічних методів, посібник орієнтовано на застосування сучасної обчислювальної техніки. При кінематичному дослідженні важільних механізмів студентам рекомендується самостійно розробити алгоритм і програму обчислень параметрів на ЕОМ.
Застосування ЕОМ дозволяє не тільки зменшити затрати часу на виконання курсового проекту, але й вирішити більш складні задачі: вибору оптимальних параметрів механізмів, отримання числових значень обчислень з необхідною точністю і ін.
У відповідності зі вказаними задачами курсового проектування з механіки харчових виробництв у посібнику викладені зміст, об'єм та методика подання навчального матеріалу.
Об'єм та загальні вимоги до оформлення курсового проекту
Курсовий проект оформляють у вигляді розрахунково-пояснювальної записки (25...40 сторінок рукописного тексту - формат А4, шрифт – Times New Roman 14 пт, інтервал 1,5; поля: верхнє – 2 мм, нижнє – 2 мм, ліве – 3 мм, праве – 1,5 мм; відступ 1,25 мм) та графічної частини (два листи формату А2).
До складу записки входять: титульний лист; завдання на курсове проектування; реферат; опис роботи машини; задачі, які розв'язуються а курсовому проекті, з текстовими поясненнями і розрахунками; список використаної літератури; додатки (робоче креслення зубчастого колеса формат А4 та інше.).
Затверджене кафедрою завдання є офіційним документом у відповідності до якого виконується і контролюється об'єм і графік роботи над проектом.
Після отримання завдання студенту необхідно передусім з'ясувати призначення і принцип дії всіх механізмів, що пропонуються для розробки і дослідження.
Завдання на курсовий проект містять задачі з дослідження і проектування машин, що складаються із складних і простих в структурному відношенні механізмів (шарнірно-важільних та зубчастих)
Розрахунково-пояснювальну записку та графічну частину проекту оформляють у відповідності до вимог стандартів ЕСКД з врахуванням специфіки курсового проектування з технічної або прикладної механіки.
Зміст записки поділяють на розділи, а кожен розділ на підрозділи.
На початку текстової частини записки розміщують її зміст, індивідуальне завдання, підписане керівником та затверджене завідувачем кафедри, вступ.
Вступ повинен відображати основний зміст курсового проекту і містити:
- відомості про об'єм проекту, кількість ілюстрацій, таблиць в пояснювальній записці, об'єм додатків та кількість використаних інформаційних джерел;
- перелік основних слів, характерних для змісту проекту;
- текст реферату, який повинен відображати суть виконаної роботи, її мету, об'єкт, місце, методи і результати дослідження, королю висновки відносно особливостей, ефективності та можливості застосування одержаних результатів.
Кожен розділ пояснювальної записки повинен розпочинатися і формулювання задачі та наведення вихідних даних і містити всі розрахунки, що виконані при проектуванні, з короткими поясненнями. Розрахунки повинні супроводжуватися схемами, рисунками та ескізами або посиланнями на відповідні графічні листи.
Записка повинна бути короткою і в неї не потрібно переписувати текст підручника, але всі міркування, якими автор керувався, приймаючи рішення, слід відобразити в записці.
Необхідні для розрахунків рівняння і формули записують у загальному вигляді, а потім підставляють числові значення і виконують обчислення (з вказанням розмірності величин). Для обчислень, які повторюються багато разів, спочатку записують розрахункову формулу і приводять приклад розрахунку, а результати інших обчислень зводять у табличній формі, вказавши обов'язково значення всіх параметрів, які входять до формули.
Наприклад, результати обчислень і вимірювань при побудові планів швидкостей у багатьох положеннях. При цьому для одного положення достатньо навести детальний розрахунок зі всіма теоретичними обґрунтуваннями.
В кінці розрахунково-пояснювальної записки наводять список використаної літератури, після якого розміщують додатки.
Графічну частину кожного з розділів проекту виконують олівцем (або роздруковують на плотері при комп'ютерному виконанні) на листах креслярського паперу формату А2. Зображення кінематичних схем, як і всі інші графічні побудови, рекомендується виконувати в стандартних масштабах стандартними лініями товщиною не менше 0,5 мм. Всі допоміжні побудови роблять тонкими лініями і зберігають на кресленні-Над кожною графічною побудовою роблять напис, що вказує її зміст, стандартним шрифтом і вказують масштаб (масштабний коефіцієнт).
На захисті студент повинен показати, що знає будову, принцип дії, виконаний розрахунок спроектованих механізмів і розуміє, як отримані використані ним формули.
Виконаний курсовий проект перевіряється викладачем кафедри, після чого підлягає захисту на комісії. Оцінюється проект диференційованою оцінкою.
1 КІНЕМАТИЧНИЙ АНАЛІЗ ВАЖІЛЬНИХ МЕХАНІЗМІВ
1.1 Проектування кінематичних схем важільних механізмів
Для побудови кінематичної схеми механізму в багатьох завданнях курсового проекту виникає необхідність попередньо визначити розміри ланок (точніше - відстані між осями шарнірів). Вихідними умовами для проектування (синтезу) кінематичних схем служать структурна схема механізму та певні додаткові дані (наприклад, або середня швидкість ср вихідної ланки, або коефіцієнт зміни середньої швидкості kv цієї ланки, або параметри, що визначають крайні положення механізму, в деяких випадках враховується допустиме значення кута тиску і т. ін.).
До складу багатьох машин входять такі типові важільні механізми, як: кривошипно-повзунні, кривошипно-коромислові, та кулісні. Розглянемо найбільш характерні приклади розв’язання задач синтезу таких механізмів, що зустрічаються в завданнях курсового проектування.
Синтез кривошипно-повзунного механізму
Приклад 1.1.1 Задано: середня швидкість Bср, [м/с] повзуна (рисунок 1.1); частота обертання n1, [хв-1] кривошипа; співвідношення довжини (l2) шатуна і кривошипа (l1) - λ=l2/l1. Необхідно визначити: l1 і l2.
|
|
|
Рисунок 1.1 – Синтез центрального кривошипно-повзунного механізму |

Для розв’язування задачі скористаємося залежностями. Період одного оберту Т=60/n1 [c]. Середня швидкість Вср і переміщення HB=2l1 повзуна знаходяться в залежності
|
|
(1.1.1) |

Отже, шукані розміри ланок:
|
|
(1.1.2) |


Синтез кривошипно-коромислових механізмів
Приклад 1.1.2 Вихідні дані: довжина коромисла lСD, два його крайніх положення визначені кутами γ1 і γ2, міжосьова відстань lAD (рисунок 1.2). Визначити: довжини кривошипа і шатуна.
|
|
|
Рисунок 1.2 – Синтез кривошипно-коромислового механізму |

З ACD і ACD знаходимо відстані
|
|
(1.1.3) |
|
|
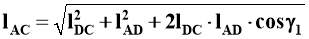

Оскільки
|
|
|
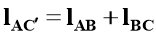

то
|
|
(1.1.4) |


Приклад 1.1.3 Вихідні дані: довжина коромисла lCD, два його крайніх положення за допомогою кутів γ1 і γ2 (β=γ2-γ1), коефіцієнт зміни середньої швидкості kω коромисла. Визначити: lAB, lBC, lDA, (рисунок 1.3).
Відношення середніх швидкостей робочого і холостого ходів називають коефіцієнтом зміни середньої швидкості вихідної ланки:
|
|
(1.1.5) |

де tхх, tрх, - час відповідно холостого і робочого ходу механізму; φхх, φрх - кути повороту кривошипа, які відповідають холостому і робочому ходам механізму.
|
|
|
Рисунок 1.3 - Синтез кривошипно-коромислового механізму |

Якщо коефіцієнт kω є заданою величиною, то при синтезі визначають кут перекриття:
|
|
(1.1.6) |

Щоб відшукати центр обертання А кривошипа, необхідно кутовий хід β розділити прямою DE навпіл і через точку С провести пряму СF під кутом θ до напрямку DE. Отримаємо їх точку перетину F. Коло радіусом lFC=R є геометричним місцем шуканих центрів обертання кривошипа, оскільки в будь-якій точці цього кола вписаний ΔCAC дорівнює половині центрального ΔCFC=2θ, що опираються на ту ж дугу CC. Точка А перетину вказаного кола з віссю абсцис і є центром обертання кривошипа. Подальше вирішення задачі зводиться до синтезу механізму за двома крайніми положеннями коромисла (див. приклад 1.1.2). Довжини кривошипа lAB і шатуна lBС знаходяться за формулами (1.1.4).
Синтез кривошипно-кулісних механізмів
Приклад 1.1.4 Вихідні дані: коефіцієнт зміни середньої швидкості kω довбача, відстань lAС, хід НЕ довбача і максимально допустимий кут υ тиску. Визначити: lСD, lDЕ, і l0, (рисунок 1.4).
|
|
|
Рисунок 1.4 – Синтез важільного механізму з хитною кулісою |

При відомому kω знаходимо кут θ хитання куліси
|
|
(1.1.7) |

Знаходимо довжину кривошипа
|
|
(1.1.8) |
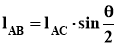
З чотирикутника DDEE, який є паралелограмом, знаходимо lDD=HE;
|
|
(1.1.9) |

З метою зменшення кута тиску υ напрямну п’ятої ланки необхідно розмістити так, щоб вона ділила стрілу f пополам, тоді
|
l0=lAC+lCDcos(θ)+f/2, |
(1.1.10) |
де  .
Довжина шатуна 4 виражається через заданий допустимий кут тиску υ.
|
|
(1.1.11) |

Приклад 1.1.5 Вихідні дані: довжина l1=lAB, кривошипа, хід Н повзуна 5; коефіцієнт зміни його середньої швидкості kω. Визначити: lAС, lСD, lDE.
Знаючи kω, визначаємо кут перекриття
|
|
(1.1.12) |

Відстань l0=lAС між осями обертання кривошипа 1 і куліси 3 із АВС визначається за формулою
|
|
(1.1.13) |
|
|
|
|
Рисунок 1.5 – Синтез важільного механізму з обертовою кулісою |
|


Крайні положення точки Е повзуна (Е і Е), коли напрями куліси 3 і шатуна 4 збігаються. Тому довжина кривошипа CD:
|
|
(1.1.14) |

Довжина шатуна вибирається із умови щоб максимальна величина кута тиску υ не перевищувала допустимого значення υдоп, тому
|
|
(1.1.15) |

Приклади геометричного синтезу інших типів важільних механізмів розглянуті в рекомендованій до курсового проекту літературі [2, 5].
1.2 Кінематичне дослідження важільних механізмів
Основними задачами кінематичного дослідження є визначення положень ланок механізму та його окремих точок, їх траєкторій, швидкостей і прискорень.
Ці задачі можуть бути вирішені графічним, графоаналітичним і аналітичним способами.
1.2.1. Побудова планів положень ланок механізму
Планом положень механізму називають графічне зображення кінематичної схеми механізму, що відповідає певному положенні початкової ланки, у вибраному масштабі (доцільно приймати один із стандартних масштабів М1:1; 2:1; 2,5:1 і т.д. або 1:2; 1:2,5; 1:4 і т.д.). Стандартний масштаб в теорії машин і механізмів записується за допомогою масштабного коефіцієнта довжини.
Масштабний коефіцієнт довжини - відношення натурального розміру в метрах до відрізка на кресленні в мм, який зображає цей розмір. Таким чином, масштабу М1:1 відповідає масштабний коефіцієнт  , масштабу М1:2 -
 і т.д.
Для побудови плану положень повинні бути задані: кінематична схема механізму, закон руху ведучої ланки.
При виконанні курсового проекту план механізму будується для дванадцяти його положень. При цьому за нульове положення механізму приймається таке, при якому вихідна ланка (до якої прикладена сила корисного опору або рушійна сила) знаходиться в одному з її крайніх положень. Побудова положень всіх інших ланок механізму виконується методом засічок.
Більш детально побудова плану положень механізму розглянута в прикладі оформлення курсового проекту (додаток Б).
1.2.2. Побудова планів швидкостей
Графоаналітичний метод (метод планів швидкостей) дає можливість визначити лінійні швидкості і прискорення всіх точок механізму, кутові швидкості всіх ланок механізму в заданому його положенні.
Планом швидкостей механізму називають графічне зображення у вигляді відрізків, що відповідають за модулем і за напрямком швидкостям різних точок ланок механізму в дану мить часу.
В курсовому проекті кінематичне дослідження виконується графоаналітичним методом для контрольних положень механізму (8 планів швидкостей), а також аналітичним методом.
Для побудови планів швидкостей і прискорень застосовуються положення кінематики плоского руху абсолютно твердого тіла.
Якщо тіло здійснює поступальний рух (рисунок 1.6 а), то швидкості а також і прискорення двох будь-яких довільних точок рівні між собою
|
|
|


Якщо тіло здійснює обертальний рух навколо нерухомої точки О (рисунок 1.6, б), то швидкість точки А дорівнює:
|
|
(1.2.1) |

де ω - кутова швидкість тіла в с-1; lOA - відстань між точками О і А в метрах. Вектор A напрямлений по дотичній до кола (перпендикулярно до прямої ОА) в напрямку кутової швидкості тіла.
|
|
|
|
а) |
б) |
|
Рисунок 1.6. – Кінематика поступального (а) і обертального (б) руху тіл |
|

Прискорення точки А при обертальному русі визначається як векторна сума:
|
|
(1.2.2) |

де  - нормальне (доцентрове) прискорення;
 - тангенціальне (дотичне) прискорення.
Нормальне прискорення визначається за формулою:
|
|
(1.2.3) |

Напрямлене нормальне прискорення до центра обертання, від точки А до точки О вздовж прямої ОА. Тангенціальне прискорення дорівнює
|
|
(1.2.4) |

де ε - кутове прискорення тіла в с-2.
Якщо тіло здійснює обертальний рух з постійною кутовою швидкістю (ω=const), то
|
ε=0 і |
|

тоді
|
|
(1.2.5) |

У випадку коли тіло здійснює плоско-паралельний рух, то такий складний рух тіла можна розкласти на два рухи: переносний поступальний з довільно вибраною точкою і відносний обертальний навколо цієї точки. Тоді швидкість B довільної точки В тіла (рисунок 1.7) буде дорівнювати сумі швидкостей вказаних двох рухів
|
|
(1.2.6) |
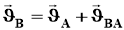
де A - швидкість переносного руху точки А; BA - швидкість точки В в обертальному русі тіла навколо точки А. Значення цієї швидкості дорівнює
|
|
(1.2.7) |

де ωBA - кутова швидкість тіла в с-1; lBA - відстань між точками А і В у метрах. Вектор BA напрямлений перпендикулярно до прямої АВ.
|
|
|
|
а) |
б) |
|
Рисунок 1.7 – Кінематика плоско-паралельного руху тіла |
|

На рисунку 1.7, а зображено тіло, яке здійснює плоско-паралельний рух, на рисунку 1.7, б - векторний многокутник швидкостей.
Побудова планів швидкостей механізму виконується, починаючи від ведучої ланки в послідовності нашарування структурних груп.
Докладніше кінематичне дослідження методом планів швидкостей розглянуто для конкретного механізму в прикладі оформлення курсового проекту (додаток Д).
1.2.3 Побудова діаграми руху вихідної ланки
При дослідженні механізмів часто необхідно знайти характер зміни величини пройденого шляху тою чи іншою ланкою від часу або кута повороту кривошипа. Для цього будують діаграму лінійних S=S(t) (якщо ланка здійснює зворотно-поступальний рух); або кутових β=β(t) (якщо ланка здійснює коливальний рух) переміщень.
Розглянемо побудову діаграми переміщення S=S(t) повзуна В для заданого кривошипно-шатунного механізму.
Оскільки прийнято, що початкова ланка рухається рівномірно, то за рівні проміжки часу кривошип повертається на однакові кути. Переміщення повзуна 3 вимірюється відрізками В0Ві (і=0, 1, 2,...,8 – положення механізму). Будуємо прямокутну систему координат (див. рис. 2.6а), на осі абсцис якої відкладаємо відрізок (0-8), який зображає період (час) Т одного оберту кривошипа ОА у масштабі:
|
|
(1.2.8) |

де Т=60/n1, с (n1 частота обертання кривошипа, об/хв), а на осі ординат лінійні переміщення повзуна у масштабі:
|
|
(1.2.9) |

де Smax – максимальний хід повзуна В (Smax=Н=2l1, м),
ymax – відрізок, який зображає максимальний хід повзуна на діаграмі, мм.
Відрізок (0-8) осі абсцис поділяємо на задану кількість рівних частин і у відповідних точках 1,2,3... відкладаємо в масштабі μS переміщення точки В повзуна за відповідні проміжки часу у напрямі осі ординат. З’єднавши одержані точки плавною кривою, отримаємо діаграму переміщень точки В повзуна – S=S(t).
Використовуючи діаграму переміщень, можна методом графічного диференціювання визначити швидкості і прискорення точки В повзуна. Для побудови діаграм швидкостей і прикорень скористаємося методом хорд. За цим методом на діаграмі S=S(t) проводимо хорди 0-1', 1'-2', 2'-3'… (рис 1.8 а), а на діаграмі  (рис 1.8 б) з точки Р1 – промені P1-1'', P1-2''...P1-7'', які паралельні відповідним хордам, до перетину з віссю Y. відрізки 0-1'', 0-2'', 0-3''…0-8'' відкладаємо посередині відповідних інтервалів часу. Отримані точки з’єднуємо плавною кривою і отримуємо з певною точністю діаграму швидкостей
 . Масштабний коефіцієнт діаграми швидкостей:
|
|
(1.2.10) |

де Н1 – відстань від полюсу Р1 до початку координат.

Рисунок 1.8 – Кінематичне дослідження механізмів графічним диференціюванням.
- РОЗРАХУНОК ТА ПРОЕКТУВАННЯ ПРИВОДУ
2.1 Кінематичний розрахунок та вибір електродвигуна
2.1.1 Енергетичні та кінематичні параметри на приводному валу
Потужність на приводному валу може бути заданою в вихідних даних або визначитися за однією із формул, (кВт):
 , (2.1.1)
 , (2.1.2)

 , (2.1.3)
Обертальний момент на приводному валу може бути заданим в вихідних даних або визначений за однією із формул(Н*м):
 ; (2.1.4)
 ; (2.1.5)
 ; (2.1.6)
Частота обертання приводного вала може буги заданою в вихідних даних або визначатися за однією із формул, (об/хв):
 ; (2.1.7)
 ; (2.1.8)
2.1.2 Тип електродвигуна і його швидкохідність
В приводах машин найчастіше використовується трифазні асинхронні електродвигуни змінного струму.
Швидкохідність двигуна (частота обертання його ротора) вибирається із умови оптимальної вартості привода. Більш швидкохідний двигун має менші розміри, масу та вартість, але при цьому для реалізації передаточного відношення привода необхідно збільшувати розміри передач та їх кількість.
Синхронна частота обертання ротора тобто частота обертання магнітного поля:
 , об/хв (2.1.9)
де f – частота струму в мережі, с-1, Рпол – число пар полюсів.
При стандартній частоті f=50 с-1 і числі пар полюсів 1; 2; 3; 4 синхронна частота обертання відповідно дорівнює 3000; 1500; 1000; 750 об/хв.
З метою скорочення діапазону передаточних відношень у курсовому проекті рекомендується приймати пс = 1500 об/хв. або пс — 1000 об/хв. як найбільш поширені.
Донедавна в приводах машин широко використовувались трифазні асинхронні електродвигуни серії 4А (Додаток А). В майбутньому ці двигуни будуть замінюватись двигунами нової серії АІР, розробленої в країнах, що входять до Інтерелектро. Ці двигуни мають кращі енергетичні показники, вищу надійність і меншу металоємність.
- Склад передач привода
Призначається на основі величини попереднього передаточного відношення. До складу привода повинні входити: планетарний редуктор, параметри і кінематична схема якого вказується в завданні, відкрита зубчаста передача.
Загальне передаточне число привода:
 ; (2.1.10)
 (2.1.11)
де пдв - частота обертання ротора вибраного електродвигуна;
Ui – передаточне число i-ї передачі приводу.
2.1.4 Потужності, моменти і частоти обертання на валах привода
Для розрахунку будь-якої передачі необхідно і достатньо знати потужності та частоти обертання на ведучому та веденому валах передачі. Часто при розрахунках передач використовуються обертальні моменти, тому для одержання вихідних даних для розрахунків передач визначаються потужності, частоти обертання та обертальні моменти на всіх валах привода.
Вибір розрахункового навантаження передач залежить від призначення приводу та режиму його роботи.
Якщо привод проектується для роботи із заданим режимом навантаження з обумовленим максимальним довгочасно діючим навантаженням, то це навантаження приймається за розрахункове для передач привода. Тоді номінальна потужність двигуна може бути дещо більшою від необхідної і двигун буде недовантаженим. Так само чинять і в тому випадку, коли розрахунок виконується для найважчого для передач режиму-з постійним незавантаженням.
У цих випадках визначення вихідних даних починається з вихідного валу. Потужність Рвх, обертальний момент Твх і частота обертання пвх кожного ведучого вала при відомих цих параметрах Рвих, Твих, пвих веденого вала визначаються таким чином:
 ; (2.1.12)
 ; (2.1.13)
 ; (2.1.14)
де  заг – загальний ККД приводу.
Розрахунок проводиться послідовно від вала електродвигуна. Розрахунок виконано правильно, якщо частота обертання відповідає вказаним в завданні значенням із відхиленням не більше 5%, а потужність на валу важільного механізму та крутний момент відповідає значенням рівним або більшим вказаних у завданні.
Слід мати на увазі, що споживач може завантажити передачу до повного використання номінальної потужності двигуна. У цьому випадку розрахунок передач треба виконувати за навантаженнями, що визначаються номінальною потужністю двигуна.
2.2 Розрахунок відкритої зубчастої передачі
Розрахунки прямозубих та косозубих циліндричних передач з евольвентними зубами стандартизовані. В методичних рекомендаціях приводиться дещо спрощена порівняно зі стандартною методика розрахунків.
Вихідні дані вибираються із енерго-кінематичного розрахунку привода:
- обертальний момент Т1 (Н м) на ведучому валу передачі;
- частота обертання n1 (об/хв.) ведучого вала передачі;
- передаточне відношення (u) передачі;
- вид передачі: косозуба чи прямозуба;
- режим навантаження передачі;
- строк служби передачі Lh (годин).
2.2.1 Вибір матеріалів зубчастих коліс
Основним матеріалом для виготовлення зубчастих коліс є сталь.
В залежності від твердості робочих поверхонь зубців стальні зубчасті колеса умовно розділяють на дві групи:
а) з твердістю НВ < 350(термообробка, нормалізація, поліпшення);
б) з твердістю НВ > 350 (об’ємне гартування, гартування СВЧ, цементація, азотування).
Нарізування зубців стальних коліс з твердістю НВ < 350 виконується після термообробки заготовки, при цьому отримують високу точність зубців без застосування додаткових операцій (шліфування, притирання то що). З цієї причини матеріали першої групи (НВ < 350) широко використовуються при індивідуальному та малосерійному виробництві, в мало- та середньонавантажених передачах. Враховуючи те, що майбутньому інженеру-експлуатаційнику прийдеться мати справу в основному з таким виробництвом, у вказівках приведені дані для стальних зубчастих коліс із твердістю НВ < 350.
Для кращого припрацювання твердість зубців шестерні рекомендується призначати більшою від твердості зубців колеса:
НВ1 =НВ2 +(20... 50).
2.2.2 Допустиме контактне напруження
 , (2.2.1)
де σно – границя контактної витривалості робочих поверхонь зубців, що відповідає базі випробувань Nно; SН - коефіцієні безпеки; КHL - коефіцієнт довговічності.
Границя контактної витривалості при твердості робочих поверхонь НВ< 350 (нормалізація та поліпшення) визначається за формулою:

Коефіцієнт безпеки при нормалізації, поліпшенні та об’ємному гартуванні приймається  1,1; при поверхневих термообробках Sн = 1,2.
Коефіцієнт довговічності КНL враховує можливість збільшення допустимих контактних напружень для передач, що працюють нетривалий строк, тобто при еквівалентному числі циклів NНЕ зміни контактних напружень зубців за строк служби передачі меншому від бази випробувань NHO;
 , (2.2.2)
причому 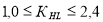 .
Еквівалентне число циклів NНЕ визначається з урахуванням режиму навантаження зубчастих коліс, при постійному режимі NНЕ -= 60п  Lh, де n – число обертання зубчастого колеса; Lh – строк служби передачі в годинах.
База випробування стальних коліс визначається за формулою:
 (2.2.3)
Таким чином, визначення коефіцієнта КHL зводиться до порівняння NНЕ і NHO: якщо NHO<NНЕ, то КHL= 1,0; якщо Nно > NНE, то коефіцієнт КНL визначається за формулою.
Допустимі контактні напруження визначаються як для шестерні [σН]1, так і для колеса [σН]2. За розрахункове напруження приймається:
а) для прямозубих передач менше із значень;
б) для косозубих та конічних з круговими зубцями передач:
 (2.2.4)
2.2.3 Допустиме напруження згину
 (2.2.5)
де  – границя витривалості зубців при згині, що відповідає базі випробувань NFO, для стальних коліс при твердості НВ
 350
 1,28(НВ);
 – коефіцієнт безпеки, для рекомендованих сталей і термообробок =1,75; КFL – коефіцієнт довговічності.
Коефіцієнт довговічності КFL визначається аналогічно коефіцієнту КHL:

 (2.2.6)
причому 1,0 < КFL <2,0.
Еквівалентне число зміни напружень згину за строк служби передачі визначається аналогічно числу NHE; при постійному режимі навантаження  . База випробувань для стальних коліс
 . При
 приймається KFL = 1 якщо > то визначається за формулою.
Коефіцієнт КFС впливу напряму навантаження на зубці передачі для нереверсивних передач KFС =1,0.
Допустимі напруження згину визначаються окремо для зубців шестерні [ ]1, і колеса []2.
2.2.4 Проектний розрахунок передачі
Коефіцієнт ширини вінця колеса відносно міжосьової відстані  приймається згідно з рекомендаціями приведеними в табл. 2.1. Значення
 бажано приймати з ряду стандартних значень: 0,16; 0,2; 0,25; 0,315; 0,4; 0,5; 0,63. Для багатоступінчастих редукторів на кожному послідуючому ступені значення приймається більшим на 20...30 %, ніж на попередньому. Для шевронних передач значення збільшується в 1,3... 1,4 рази.
Таблиця 2.1 – Коефіцієнт ширини коліс (НВ< 350)
|
Розміщення зубчастих коліс відносно опор |
|
|
Симетричне |
0,315...0,5 |
|
Несиметричне |
0,25...0,4 |
|
Консольне одного або кількох коліс ‘ |
0,2...0,25 |
Коефіцієнт  ширини вінця колеса відносно ділильного діаметра шестерні визначається за формулою:
 (2.2.7)
причому повинна виконуватися умова: <1,0 – для прямозубих передач, <1,5 – для косозубих передач та 2,5 – для шевронних передач.
Коефіцієнт КHB нерівномірності розподілу навантаження по ширині зубчастого вінця орієнтовно визначається із таблиці 2.2.
Міжосьова відстань передачі
Розрахункове значення
 , (2.2.8)
де Ка – допоміжний коефіцієнт, для стальних прямозубих коліс Ка = 490 (МПа), для косозубих Ка = 430 (МПа).
Розрахункове значення  необхідно закруглити до найближчого (краще більшого) стандартного значення, мм: 80; 100; 112; 125; 140; 160; 180; 200; 250; 280; 315; 355; 400; 450; 500 або до цілого числа з нормального ряду.
Таблиця 2.2 – Коефіцієнти КHB і КFВ (НВ < 350)
|
Розміщення шестерні відносно опор |
|
||||
|
0,2 |
0,4 |
0,6 |
0,8 |
1,2 |
|
|
Симетричне |
1,01/1,01 |
1,02/1,03 |
1,03/1,05 |
1,04/1,07 |
1,07/1,14 |
|
Несиметричне |
1,03/1,05 |
1,05/1,1 |
1,07/1,17 |
1,12/1,17 |
1,19/1,42 |


Ширина зубчастого вінця колеса визначається за формулою:
 . (2.2.9)
Ширина вінця шестерні призначається на 2...5 мм більшою з метою досягнення забезпечення повного контакту при можливих похибках при монтажі:
b1 = b2 + (2...5) мм (2.2.10)
Модуль зачеплення вибирається за практичними рекомендаціями:
 , (2.2.11)
і узгоджується зі стандартом (табл. 2.3).
Таблиця 2.3 – Значення модуля зачеплення, мм
|
1-й ряд |
1,0 |
1,5 |
2,0 |
2,5 |
3,0 |
4,0 |
5,0 |
6,0 |
8,0 |
10 |
12 |
16 |
|
2-й ряд |
1,25 |
1,375 |
1,75 |
2,25 |
2,75 |
3,5 |
4,5 |
5,5 |
7 |
9 |
11 |
14 |
Для косозубих коліс стандартним модулем є нормальний модуль тп.
Для силових передач рекомендується приймати модуль коліс більший від 1,5 мм.
Сумарне число зубців прямозубих коліс:
 (2.2.12)
Косозубих та шевронних
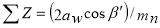 , (2.2.13)
де  – попередньо прийняте значення кута нахилу зубців для косозубих коліс = 8°...20°, для шевронних = 25°...40. Сумарне число зубців повинне бути цілим.
Число зубців шестерні:
 (2.2.14)
колеса:
 (2.2.15)
Визначені таким чином числа зубців необхідно округлити до цілого. При цьому дещо зміниться попередньо прийняте (задане) передаточне число передачі:
 (2.2.16)
Для косозубих передач уточнюється значення кута нахилу зубців:
 . (2.2.17)
Необхідно пам’ятати, що за умови відсутності підрізування для прямозубих коліс  =17 і = 16 – для косозубих коліс.
Якщо одержано  то можна змінити модуль зачеплення або застосувати коригування зачеплення. Оптимальним вважається число зубців шестерні для прямозубих коліс:
 = 20...25 (при U 3) і = 18...20 (при U>3); для косозубих = 18...20 (при U 4) і = 16...18 (при U > 4).
Діаметри ділильних кіл:
- прямозубих коліс:
 (2.2.18)
- косозубих та шевронних коліс:
 (2.2.19)
Діаметри кіл вершин:
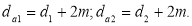 (2.2.20)
Діаметри кіл впадин:
 (2.2.21)
Колова швидкість:
 (2.2.22)
або:
 (2.2.23)
Ступінь точності передачі можна приймати за табл. 2.4.
Таблиця 2.4 – Вибір ступеня точності передачі
|
Передача |
Ступінь точності при максимальній коловій швидкості, м/с |
||||
|
6-й |
7-й |
8-й |
9-й |
||
|
Циліндрична |
Прямозуба |
15 |
10 |
6 |
2 |
|
Косозуба |
30 |
15 |
10 |
4 |
|
|
Конічна: прямозуба |
12 |
8 |
4 |
1,5 |
|
Для передач загального призначення рекомендується приймати ступінь точності не нижче 8-го.
Сили, що діють в зачепленні передачі:
- прямозуба передача:
а) колові сили:
 ; (2.2.24)
б) радіальні сили:
 (2.2.25)
де α – кут зачеплення. Для коліс виготовлених без зміщення α=20о.
- косозуба передача:
а) колові сили:
;
б) радіальні сили:
 (2.2.26)
в) осьові сили:
 (2.2.27)
2.2.5 Перевірочний розрахунок на контактну витривалість
Так, як в процесі проектного розрахунку уточнюються параметри передачі, а деякі розміри округлюються, то розрахунок на контактну витривалість повторюється як перевірний:
 , (2.2.28)
де ZН ≈1,76 соs β – коефіцієнт, що враховує форму спряжених поверхонь зубців;
ZМ – коефіцієнт, що враховує механічні властивості матеріалів зубців; для стальних зубців ZМ = 275 (МПа);
Zε - коефіцієнт, що враховує перекриття зубців; для прямозубих передач  ; для косозубих передач
 , де
 – коефіцієнт торцевого перекриття;
КHB – коефіцієнт нерівномірності розподілу навантаження по ширині зубчастого вінця (табл. 2.2);
КНa – коефіцієнт нерівномірності розподілу навантаження між зубцями, для прямозубих передач КHа=1,0, для косозубих (табл. 2.5);
КHV – коефіцієнт динамічного навантаження (табл. 2.6).
Таблиця 2.5 – Коефіцієнт  , для косозубих передач
|
Ступінь точності передач |
Колова швидкість, м/с |
||||
|
2,5 |
5 |
10 |
15 |
20 |
|
|
6 |
1,01 |
1,02 |
1,03 |
1,04 |
1,05 |
|
7 |
1,03 |
1,05 |
1,07 |
1,09 |
1,12 |
|
8 |
1,05 |
1,09 |
1,13 |
- |
- |
|
9 |
1,13 |
1,16 |
- |
- |
- |
Таблиця 2.6 – Коефіцієнт КHV (НВ 350), прямозубі/ косозубі
|
Ступінь точності передачі |
Колова швидкість, м/с |
|||||
|
1 |
2 |
4 |
6 |
8 |
10 |
|
|
6 |
1,03/1,01 |
1,06/1,02 |
1,12/1,02 |
1,17/1,04 |
1,23/1,06 |
1,28/1,07 |
|
7 |
1,04/1,03 |
1,07/1,03 |
1,14/1,05 |
1,21/1.06 |
1.29/1,07 |
1,36/1,08 |
|
8 |
1,04/1,01 |
1,08/1,02 |
1,16/1,04 |
1,24/1.06 |
1,32/1,01 |
1,40/1,08 |
|
9 |
1,05/1,01 |
1,10/1,03 |
1,20/1,05 |
1,30/1,07 |
1,40/1,09 |
1,50/1,12 |
2.2.6 Перевірний розрахунок зубців на втому при згині
 , (2.2.30)
де  – коефіцієнт форми зубців (табл. 2.7), для косозубих коліс вибирається за еквівалентним числом зубців.
 . (2.2.31)
 – коефіцієнт, який враховує нахил зубців, для прямозубих передач =1,0, для косозубих:
= 1-β/140°. (2.2.32)
 – коефіцієнт нерівномірності розподілу навантаження між зубцями, для прямозубих передач = 1,0; для косозубих та шевронних передач КFа визначається за формулою:
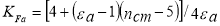 , (2.2.33)
де пст — ступінь точності за нормою контакту зубців.
 – коефіцієнт, що враховує нерівномірність розподілу навантаження по ширині зубчастого вінця (табл. 2.2);
 – коефіцієнт динамічного навантаження (табл. 2.8).
Таблиця 2.7 – коефіцієнт форми зубців YF (при х = 0)
|
Z або ZV |
|
Z або ZV |
|
Z або ZV |
|
|
17 |
4,26 |
25 |
3,90 |
50 |
3,65 |
|
18 |
4,20 |
28 |
3,82 |
60 |
3,62 |
|
19 |
4,11 |
Зо |
3,80 |
80 |
3,61 |
|
20 |
4,08 |
32 |
3,78 |
100 |
3,60 |
|
21 |
4,01 |
37 |
3,71 |
150 |
3,60 |
|
22 |
4,00 |
40 |
3,70 |
|
|
|
24 |
3,92 |
45 |
3,68 |
|
|
Таблиця 2.8 – Коефіцієнт (НВ < 350, прямозубі/косозубі)
|
Ступінь точності передачі |
Колова швидкість, м/с |
|||||
|
1 |
2 |
4 |
6 |
8 |
10 |
|
|
6 |
1,06/1,02 |
1,13/1,05 |
1,26/1,10 |
1,40/1,15 |
1,53/1,20 |
1.67/1,25 |
|
7 |
1,08/1,03 |
1,16/1,06 |
1,33/1,11 |
1,50/1,16 |
1,67/1,22 |
1,80/1,27 |
|
8 |
1,10/1,03 |
1,20/1,06 |
1,38/1,11 |
1,58/1,17 |
1,78/1,23 |
1,96/1,29 |
|
9 |
1,13/1,04 |
1,28/1,06 |
1,50/1,14 |
1,77/1,21 |
1,98/1,28 |
2,25/1,35 |
2.2.7 Розрахунок валів
Розрахунок валу полягає, як правило, у визначенні необхідного діаметру (або діаметрів – якщо вал пустотілий) при заданому навантаженні, яке сприймається валом.
При одночасній дії згину і кручення в поперечному перерізі валу діють як дотичні, так і нормальні напруження, і матеріал знаходиться в плоскому напруженому стані. Для визначення розрахункового напруження в небезпечній точці використовують одну із теорій міцності. Частіше всього використовують ІІІ теорію найбільших дотичних напружень або IV – енергетичну теорію формозміни.
При крученні максимальні дотичні напруження виникають в кожній точці контуру перерізу. Тому при спільні дії кручення і згину небезпечними будуть дві точки перерізу вала, де одночасно з найбільшими дотичними напруженнями діють найбільші нормальні напруження (в одні точці – розтягуюче, а в другій – стискаюче).
З метою зменшення об’єму обчислень розрахункові напруження, визначають по формулам:
 ,
 , (2.2.35)
і в даному випадку виражають через внутрішні сили і геометричну характеристику перерізу, враховуючи умови міцності по ІІІ і IV теоріях:
 , (2.2.36)
або
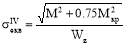 . (2.2.37)
де М – величина згинаючого моменту в небезпечному перерізі;
Мкр – величина крутного моменту в небезпечному перерізі,
Wz – осьовий момент опору перерізу.
Так як у випадку круглого перерізу косий згин бруса неможливий, то для визначення небезпечного перерізу і значення М в цьому перерізі доцільно побудувати спочатку епюри згинаючих моментів Mz і My в горизонтальній і вертикальній площинах. Тоді ординати сумарної епюри згинаючих моментів визначаються як геометрична сума моментів Mz і My у відповідних перерізах.
 . (2.2.38)
Вектори М в різних перерізах знаходяться в різних площинах (які проходять через ось валу). Тому для зручності при побудові сумарної епюри їх умовно поєднують в площині креслення і знак згинаючого моменту не вказують.
Належить відмітити, що на ділянках, де прямі, які обмежують епюри Mz і My, перетинаються з віссю епюр в різних точках, епюра М обмежується кривою, орієнтованою опуклістю вниз (до осі).
Приклад. Стальний вал трансмісії робить n об/хв і передає через два ведених шківа потужності N2 і N3, діаметри шківів D1=0.8м, D2=0.6м, D3=0.5м, а=1м. Визначити діаметр вала, якщо []=100МН/м2, N2=50кВт, N3=30кВт, 1=600, 2=1200, n=955об/хв.
Визначаємо потужність на ведучому шківі:
N1=N2+N3=50+30=80кВт.
Визначаємо крутні моменти, які виникають на кожному шківі:
 ,
 ,
 .
Крутні моменти на окремих ділянках вала будуть:
На ділянці CD
Мкр=0.3кНм.
На ділянці DE
Мкр=0.8кНм.
По отриманим даним будуємо епюру крутних моментів (рис.2.2,б).
Розрахуємо тиск, який передається шківами на вал, вважаючи натяг ведучої гілки паса в два рази більшим, чим натяг веденої.
Розглянувши рис.2.1,б можна записати:
 ,
але Ті=2ti.
|
|
|
|
а) |
б) |


Рисунок 2.1 – Розрахунок вала трансмісії
 ,
звідки:  ,
де ti – натяг веденої гілки паса і-того шківа,
Ti - натяг ведучої гілки паса і-того шківа.
Тиск на вал запишеться так:
Fі=Ті+tі=2tі+tі
звідки: Fі=3tі.
Натяг веденої гілки паса кожного шківа буде:


Визначаємо сили, які передаються на вал від натягу пасів:
F1=3t1=32=6кН,
 ,
F3=3t3=31.2=3.6кН.
На схемі в аксонометрії показуємо розташування зусиль, які діють на вал і розкладаємо їх на горизонтальні і вертикальні складові (рис.2.1,а).
Визначаємо величину складових, які діють в горизонтальні (ось Z) площині:
 ,
 ,
 .
У вертикальній площині:
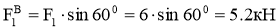

По отриманим даним будуємо епюру згинаючих моментів від дії сил в горизонтальні і вертикальні площині (рис. 2.2 г, е).
Будуємо сумарну епюру згинаючих моментів. Для цього знаходимо сумарні згинаючі моменти в характерних перерізах вала, як геометричну суму згинаючих моментів в вертикальній і горизонтальній площинах.

Рисунок 2.2 – Побудова епюр згинальних та крутних моментів
 ,
 ,
 .
По епюрам Мкр і Мзг бачимо, що небезпечний переріз буде в точці В, так як в цьому перерізі найбільший згинаючий момент (Мзг=6кНм) і найбільший крутний момент (Мкр=0.8кНм).
Приведений момент по ІІІ теорії міцності:
 .
Визначаємо діаметр валу, виходячи з умови міцності для небезпечного перерізу:
 . (2.2.39)
Момент опору для круглого перерізу:
 . (2.2.40)
Після підстановки отримаємо:
 .
Приймаємо d=90мм.
Приклад розрахунку вала для зубчастої передачі наведений додатку Б.
2.2.8 Вибір підшипників
Призначення підшипників – підтримання у просторі валів та осей, що обертаються, та забезпечення їм можливості обертання, або коливання під дією навантаження. Підшипники використовують також для підтримання деталей, що обертаються навколо нерухомих вісей (наприклад натяжні барабани або зірочки конвеєрів). Від правильного вибору підшипників залежить довговічність приводу (рис.2.3, рис. 2.4).

Рисунок 2.3 – Алгоритм вибору підшипників за динамічною вантажопідйомністю

Рисунок 2.4 – Алгоритм вибору підшипників за динамічною вантажопідйомністю та заданим ресурсом
Більш детально приклад вибору підшипників для відкритої зубчастої передачі наведений додатку Б.
2.2.9 Розрахунок шпонкового з’єднання
Призматичні шпонки, що застосовуються в проектованих передачах, перевіряють на зминання та зріз. Перевірці підлягають дві шпонки тихохідного вала під колесом і елементом відкритої передачі або напівмуфти і одна шпонка на швидкохідному валу- під напівмуфти або елементом відкритої передачі.
Умова міцності на зминання:
 , (2.2.41)
де Азм – площа зминання; Т – обертовий момент на валу, Нм; h – висота шпонки, мм; l – довжина шпонки, мм; d – діаметр вала, мм ;  – допустимі напруги на зминання (при посадках з натягом
 МПа).
Умова міцності на зріз:
 , (2.2.42)
де b – ширина шпонки, мм;  .
2.3 Геометричний синтез планетарного редуктора
Задачею геометричного синтезу планетарного редуктора є визначення кількості зубців коліс, що забезпечують відтворення редуктором заданого передаточного відношення.
Вихідними даними для проектування планетарного редуктора служать: його структурна схема, передаточне відношення (якщо передаточне відношення редуктора не задано, то його необхідно попередньо знайти), число сателітів. Крім того задано модуль зубчастих коліс для визначення розмірів редуктора.
В завданнях курсового проекту використовуються структурні схеми редукторів, які показані в таблиці 1.2.
Вибраний варіант розрахунку числа зубців планетарного редуктора додатково перевіряється на виконання умов співвісності, сусідства та складання.
Умова співвісності вхідного і вихідного валів редукторів, поданих в таблиці при однаковому модулі всіх їх коліс зводиться відповідно до таких рівностей
z3=z1+2z2 (Схема 1); z1+z2=z3+z4 (Схема 3);
z1+z2=z4-z3 (Схема 2); z1-z2=z4-z3 (Схема 4).
Умова сусідства, яка враховує можливість вільного розміщення сателітів без зіткнення їх один з одним, приводить їх до нерівностей
|
|
|
|
|
|
|
|


де k – кількість сателітів.
Умова складання, що забезпечує розміщення сателітів у редукторі з рівними кутами між ними і одночасне їх зачеплення з центральними колесами, має вигляд
 ,
де u1H - передаточне відношення редуктора; p - ціле число повних обертів водила; N - будь-яке ціле число.
Таблиця 2.9 – Типи планетарних механізмів
|
Номер Схеми |
Схема планетарного механізму |
Ведуча ланка |
Передаточне відношення |
|
|
Розрахункова формула |
Інтервал значень |
|||
|
1 |
|
1 |
|
2,3…8,4 |
|
4 |
|
1,5…1,8 |
||
|
2 |
|
1 |
|
2,3…16 |
|
4 |
|
1,1…1,8 |
||
|
3 |
|
1 |
|
-24…1 |
|
Н |
|
1…1600 |
||
|
4 |
|
1 |
|
-4,5…0,8 |
|
Н |
|
35…300 |
||


Для забезпечення відсутності підрізання зубців і заклинювання в передачах внутрішнього зачеплення, складених із нульових коліс, необхідно, щоб число зубців коліс з внутрішніми зубцями було
zвн ≥ zminвн=85,
а колеса з зовнішніми зубцями, які зачіплюються з ними, повинні мати
zзв ≥ zminзв=20,
при цьому різниця чисел зубців цих коліс повинна бути
zвн - zзв 8.
Для уникнення підрізання зубців в передачах зовнішнього зачеплення потрібно, щоб число зубців меншого колеса
z ≥ zmin=17.
СПИСОК ЛІТЕРАТУРИ
- Технічна механіка. Підручник. Калетнік Г.М., Булгаков В.М., Черниш О.М., Кравченко І.Є., Солона О.В., Цуркан О.В. – К.: «Хай-Тек-Прес», 2011. – 340 с.
- О. В. Солона .Теорія механізмів і машин. Лабораторний практикум. Навчальний посібник / Солона О.В., Любин В.С. – Вінниця: ПП Балюк І.Б., 2014. – 138 с.
- О. В. Солона. Теорія механізмів і машин. Курсове проектування. Навчальний посібник / Солона О.В., Вірник М.М. – Вінниця: ПП Балюк І.Б., 2012. – 224 с.
- Булгаков В.М. Теоретична механіка. Посібник для практичних занять. (Під редакцією проф. С.І.Кучеренка). / В.М. Булгаков, В.В. Бурлака, Г.М. Калетнік, І.Є. Кравченко, С.І. Кучеренко, Д.І. Мазоренко, Л.М. Тіщенко, М.Г. Березовий. – Вінниця: Нова книга, 2010. – 667 с.
- Сивак Р.І. Короткий курс теоретичної механіки / Р.І. Сивак, І.А. Деревенько. – Вінниця: ТОВ «Вінницька міська друкарня», 2016. – 200 с.
- Сивак І.О. Практикум з механіки матеріалів і конструкцій. Навчальний посібник / І.О. Сивак, І.А. Деревенько, А.Й. Островський. – Вінниця: ВНАУ, 2011. – 144 с.
- Павленко В.С., Цуркан О.В., Кравченко І.Є. Підшипники кочення. Вибір за статичною та динамічною вантажопідйомністю, конструювання підшипникових вузлів: Навчальний посібник / За 1ед.. В.С. Павленка. – К.: «Хай-Тек Прес», 2012. – 128 с.
- З’єднання в машинобудуванні: Навч. Посібник / В.С. Павленко, І.П. Паламарчук, О.В. Цуркан, Ю.А. Полєвода / За 1ед.. В.С. Павленка. – Вінниця: ПП «ТД Едельвейс і К», 2015. – 110 с.
- Цуркан О.В. Розрахунки передач привода: Методичні вказівки до виконання курсового проекту з навчальної дисципліни «Деталі машин» / О.В. Цуркан, В.С. Павленко, Ю.А. Полєвода. – Вінниця: РВВ ВНАУ, 2011. – 87 с.
- Шейнблит А.Э. Курсовое проектирование деталей машин.-М., 1991. – 432 с.
- Bakalavr. Сайт для студентів та учнів URL: https://www.bakalavr.com (дата звернення: 27.07.2026)
- Avtora. Сайт для студентів та учнів URL: https://www.avtora.com.ua (дата звернення: 27.07.2026)
про публікацію авторської розробки
Додати розробку
 Зареєструватись за допомогою Google